 EN


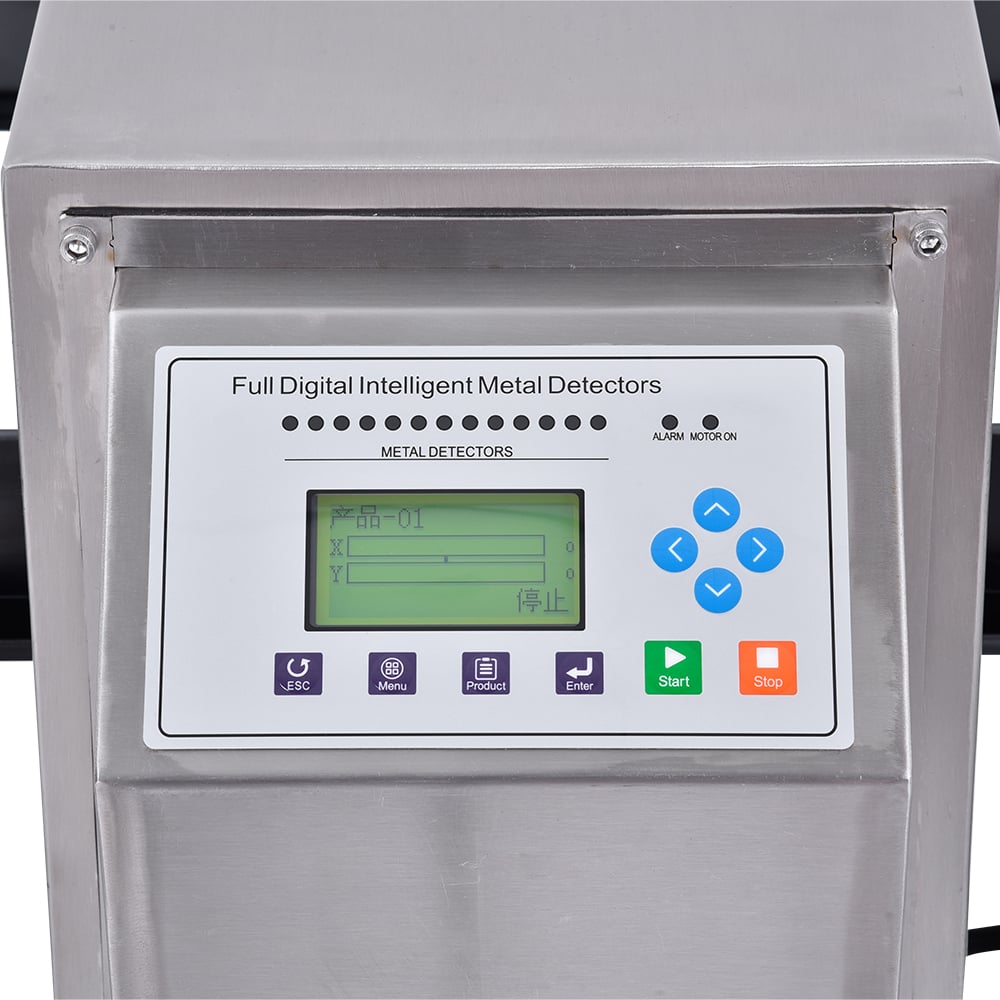
Elektriline müra häiring on üks kõige keerukamaid operatsioonilisi probleeme integreeritud metallituvastus- ja kaalusüsteemis süsteemi paigaldamisel kaasaegsetele tootmisliinidele. Kui metallituvastus ja kaalumise kontroll toimuvad ühes, ruumi säästvas moodulis, siis elektromagnetiline ühilduvus on oluline nii tuvastustäpsuse kui ka kaalumistäpsuse säilitamiseks samaaegselt. Mõistmine, kuidas müra levib ühiste elektroonikakomponentide, toiteallikate ja signaaliteede kaudu, on oluline kõigile, kes vastutavad kvaliteedikontrolli automaatika eest toidutööstuses, farmatsiatööstuses või muudes tootmisümbritsetes.
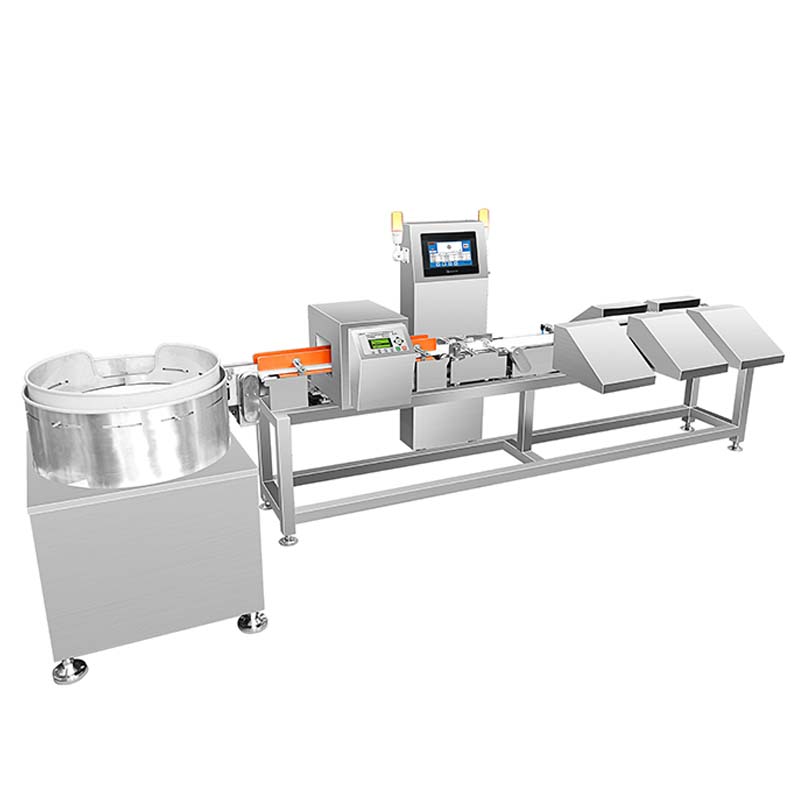
Kombinatsioonisüsteem ühendab kaks erinevat tajumistehnoloogiat kompaktsele alale, mis pakub olulisi ruudivõimalusi. Siiski tähendab see integreerimine ka seda, et raadiosageduslik müra, lülitusülekäigud ja kontrollkaalumise koormusandurite elektromagnetilised väljad võivad üle kanda metallituvastuse elektrisüsteemi, halvendades tundlikkust ja valesti tagasi lükatavate toodete osakaalu. Vastupidi, metallide detektor oskillaatorid võivad tekitada kõrgsageduslikku müra, mis häirib täpselt kaalumismeetoditel vajalikke analoogsignaale. Selle vastastikuse haavatavuse tõttu on vaja hoolikat süsteemikujundust, õiget paigaldusmeetodit ja pidevat operatsioonilist teadlikkust, et säilitada nii tuvastamise kui ka kaalumise usaldusväärsus.
Müraallikate mõistmine kombinatsioonisüsteemides
Elektromagnetilise häiresignaali tekkekohad
Kontrollikombinatsioon, mis ühendab metallituvastuse ja kaalumisfunktsiooni, toimib kahe eriti tundliku mõõtesüsteemiga väga lähedaselt üksteisest. Metallituvastid teevad võnkuvaid elektromagnetvälju sagedustel tavaliselt 50 kHz kuni 400 kHz, sõltuvalt tundlikkuse seadistusest ja tuvastatava metalli tüübist. Need kõrgsageduslikud võnkumised võivad kiirguda ekraanitud kaablitesse ja ahelate juhtmetesse ning tekitada ümbritsevat müra kogu kontrollikombinatsiooni moodulis. Samal ajal teevad kaalumisseadme koormusandurid mehaanilise kaalu elektrilisteks signaalideks pingeühenduste abil, mis annavad millivolt-tasemel väljundit ja on äärmiselt tundlikud igasugusele välistele elektromagnetsetele häiretele.
Vooluallikate ahelad, mootorijuhtid ja suhtlussihid ruumisäästlikus disainis teevad ka kaose. Lülitusrežiimis toiteallikad töötavad kümnetes kilohertsides ja teevad laiariba kaosu mitmes sagedusvahemikus. Konveiermootorid ja pneumaatilised solenoidid teevad ajutisi häireid aktiveerimisel või deaktiveerimisel. Kaablite paigutus kompaktse mooduli sees jätab vähe füüsilist eraldust kaosu tekitavate voolujuhtmete ja tundlike analoogsignaalide vahel, loodes ideaalsed tingimused mahutuslikuks ja induktiivseks ülekandeks.
Kaose ülekande mehhanismid integreeritud disainides
Kapatsiivne sidumine tekkib, kui kõrgpinge- või kõrgesagedusliku juhtme elektromagnetväljad teevad laadumist naabersignaaljuhtmetele, mis põhjustab soovimatuid pingekõikumisi tundlike mõõteskeemide signaalides. Induktiivne sidumine tekkib, kui võimsusjuhtmetes muutuv vool loob magnetvälja, mis indutseerib pinged naabersignaaltsüklitesse. Maapinna saastumine on veel üks oluline mehhanism: kui metallituvastaja ja kaalur jagavad ühist maavoolu tagasiteed, võivad tugevad kõrgesageduslikud voolud voolata läbi selle ühise maapinna, tekitades pingegradiendid, mis moonutavad koormusellu signaali alustasandit.
Praktilised disaini- ja paigaldusstrateegiad
Ekraanid ja kaablite haldamine
Tõhusa müra vähendamise alustamiseks tuleb rakendada rangeid kaablihalduse tavasid, mis on spetsiifilised integreeritud metallituvastite ja kaalumisautomaatide paigaldustele. Kõik koormusanduri juhtmed tuleb juhtida ekraanitud keerutatud paarjuhtmetesse, mille ekraan tuleb ühendada üheainsa maanduspunktiga, mis asub võimalikult lähedal kaalumisvõimendi küljes, et vältida maaringe. Võimsusjuhtmed, mis kannavad võrgupingeid või muutuva sagedusega juhtimisseadmete väljundeid, tuleb füüsiliselt eraldada signaaljuhtmetest vähemalt 150 mm kaugusel või, kui paralleelne paigutus on vältimatu, panna eraldi ekraanitud torudesse.
Kombinatsioonisüsteemi korpuses võib sisemine, vasemeshist või juhtivast ekraanmaterjalist ehitatud Faraday’ kapp eraldada metallituvastusosillaatorit koormusanduri võimendajast. See ruumi säästev lähenemisviis säilitab kompaktseid mõõtmeid ja loob elektromagnetilise eralduse. Kõik ekraanide ühendused peavad lõppema ühes kohas mooduli maandusarhitektuuris, tavaliselt peamise toitejuhtme sissepääsu paneelil. Ferriidtoroidaalsed kinnitusklemmid, mis on paigutatud kontrollkombinatsiooni kaablisissepääsukohtadesse, vähendavad kõrgsageduslikku müra, mis levib väliste kaablite kaudu enne selle jõudmist sisemisse elektroonikasse.
Maandusarhitektuur ja toitejaotus
Mis tahes integreeritud metallituvastaja ja kaalurite konstruktsiooni müraimmuunsuse alus on kindel, eraldatud maandusarhitektuur. Tähpunkti maandusstrateegia juhib kõik maandus-tagasitee ühele viitetasandile, takistades mitmeid maandusteid, mis loovad silmuseid, millele on ohtlikud magnetväljad. Metallituvastaja võnkumisgeneraatori toitejaotus peaks algama eraldi pinge regulaatorist, mille toidab filtreeritud toite sisend, tagades, et tuvastaja lülitus transientid ei leviks peamise toitejaotuse kaudu kaaluri analoogahelatesse.
Koormusanduri sõltumatu pingetoida peab olema väikese ruumipinuga kombinatsioonisüsteemis madala müraga toiteplokk aktiivse filtreerimisega, mitte sama pingejuhtme toide, millest toodetakse detektorit. Kaalumise kontrolli signaalitöötluse elektroonika peab saama toite reguleeritud toiteplokist, mille väljundtakistus on madalam kui 1 oom sagedustel, kus müraprobleemid on kõige tugevamad, tavaliselt 100 kHz kuni 1 MHz. Digitaalsed ahelad metallide avastamise signaalitöötlejas võivad taluda veidi müürisemat toitu, mis võimaldab neil jagada teist reguleerimisastet analoogtoite järel.
Töökindluse testimine ja optimeerimine
Algne müra mõõtmine ja diagnostika
Pärast integreeritud metallituvastus- ja kaalumissüsteemi paigaldamist määrab algnõuete müra iseloomustamine kindlaks viitepunkti tulevaseks veaparanduseks ning tuvastab optimeerimisvõimalused. Kui metallituvastus on sisse lülitatud, kuid konveier on seiskunud, mõõdetakse kaalumissüsteemi väljundsignaali stabiilsust viie minuti jooksul oskilloskoobi või andmeregistriga, kirjutades üles tipp-tipp-müra amplituudi ja spektraalse sisu. Korda seda mõõtmist metallituvastaja täisamplituudiga saatmisel, seejärel tühja konveieri tsüklitel kombinatsioonisüsteemis ja lõpuks täielikul tootmiskoormusel. Nende algnõuete mõõtmiste võrdlemine näitab, kas konkreetsete tööolekute ajal tekib probleemne müra.
Sagedusala analüüs oskilloskoobi FFT-funktsiooni või kanduvate spektrianalüsaatorite abil tuvastab valitsevad müra sagedused. Kui tippude asukoht langeb metallituvastaja sagedusele või selle harmoonilistele sagedustele, tuleb üle vaadata ekraanimine ja maandamine. Kui müra ilmneb lülitusvoiteseadmete sagedustel, tuleb parandada toiteploki filtrit. See diagnostiline lähenemisviis muudab müra vähendamise arvamuslikust tegevusest süstemaatiliseks täiustamiseks, tagades, et ruumisäästu tagava inspektsioonikombinatsiooni muudatused lahendavad tegelikult probleemi põhjusi, mitte ainult sümptomeid.
Kalibreerimine ja tundlikkuse seadistamine
Metallituvasturi tundlikkus integreeritud metallituvasturi ja kaalusüsteemi sees tuleb seadistada ainult nii kõrgeks, kui seda nõuab sihtmärgi saastumise protokoll; tundlikkust ei tohi kunagi maksimeerida teoreetilise tuvastuskauguse saavutamiseks. Kõrgem tundlikkus suurendab nii signaali amplituudi kui ka oscillatori sagedust, mis põhjustab tavaliselt rohkem müra, mis kiirgub kaalusüsteemi elektroonikasse. Pärast paigaldamist tehtavad väljatöötamised metallituvasturi tundlikkuse üle võimaldavad kasutajatel leida minimaalse võimenduse, mis tagab usaldusväärse tuvastuse, samas kui kaalusüsteemi mõõtmiste stabiilsus säilib. Kombinatsioonisüsteemi disainerid pakuvad sageli tundlikkuse vahemikku 50–100 protsenti; tavaliselt 60–75 protsendi vahemikus töötamine tagab sageli optimaalse müra-suhtega signaali tasakaalu.
Kontrollkaalutava seadme filteraegne konstant peaks olema seatud nii, et keskmistada toote liikumise ja vibratsiooni põhjustatud signaalikõikumisi, kuid mitte nii pikk, et see varjaks tegelikke kaalumuutusi. Tavaliselt võimaldab filterkonstant vahemikus 100–300 millisekundit alusmüra talumist ning samas kiiret reageerimist kaalumuutustele ruumisäästlikes inspektsioonikombinatsioonide paigaldustes. Kaasaegsetes kontrollkaalutavate seadmete tarkvaras kasutatavad täiustatud signaalitöötlusalgoritmid suudavad tagasi lükata müra tippe, mis ületavad statistilisi usalduspiire, parandades seega stabiilsust ilma reageerimisaja kaotamiseta.
KKK
Miks mõjutab metallidetektori müra eriliselt kontrollkaalutava seadme täpsust?
Metallituvastid teevad juhtivaid või ferromagnetilisi sihte tuvastamiseks pidevaid kõrgsageduslikke võnkumismagnetvälju. Need võnkumisväljad tekitavad väikeseid pingeid koormusanduri signaalijuhtmetes ja kaalumisautomaadi võimendi sisendfaasides. Kuna koormusandurid toodavad kaalaga proportsionaalseid millivolt-tasemelisi signaale, muutub iga väljast tekkiv pinge mõõtmisignaali oluliseks osaks, põhjustades kalibreerimise nihkumist, korduvustõrkeid ja valesti tagasi lükatavaid otsuseid. Kombineeritud süsteem paigutab mõlemad tehnoloogiad ühte moodulisse, vähendades füüsilist kaugust müraallika ja tundliku mõõtmispunkti vahel ning tehes ühenduse efekti tugevamaks kui eraldatud iseseisvates seadmetes.
Kas õige maandamine üksi suudab lahendada elektrilise müra probleeme kombineeritud süsteemis?
Maapinna ühendamine on absoluutselt aluspõhiline, kuid sageli mitte piisav üksi. Õigesti projekteeritud tähpunkti maapinna arhitektuur ja eraldatud toiteallikad kõrvaldavad paljud müra teed, kuid elektromagnetne sidumine õhu kaudu ja ühiste takistuste kaudu võib siiski häireid edastada tundlikele ahelatele. Maapinna paranduste kombinatsioon füüsilise ekraaniga, kaablite eraldamisega, filtritega ja koormusanduri sõltumatuse tagamisega loob mitmekordse kaitsekihi müra vastu, kus iga kiht annab oma panuse kogu immuunsuse suurendamisse. Enamikku edukatest integreeritud metallituvastite ja kaalumise kontrollseadmete paigaldustest kasutab kõiki neid strateegiaid samaaegselt, mitte ainult ühte meetodit.
Millised on esimesed diagnostilised sammud, kui inspektsioonikombinatsioon näitab müraga seotud mõõtemääramise vigu?
Alustage metallituvastaja välja lülitamisega ja veenduge, et kaalumissüsteemi mõõtmiste stabiilsus paraneb oluliselt. Kui müra kaob, on tuvastaja allikas ja on vajalikud riistvaralised muudatused: ekraanimine, toite eraldamine või maandamine. Seejärel kontrollige kaablite paigutust visuaalselt ja kätega läbi jälgides, kus signaalikaablid kulgeb elektritoitekaablite läheduses. Mõõtke potentsiaalide erinevust erinevate asukohtade maanduspunktide vahel kombinatsioonisüsteemis; kui pingeerinevused ületavad mõnda millivolti nende asukohtade vahel, mille puhul eeldatakse ühendust, on maandusühendus tõenäoliselt kõrgtakistusega või puudub. Lõpuks salvestage osilloskoobi lainekujud nii metallituvastaja edastatava sageduse kui ka kaalumissüsteemi analoogväljundis, et kinnitada, kas müra tippude esinemine langeb kokku tuvastaja sageduskomponentidega, mis juhib sihipärast paranduste tegemist.