 EN


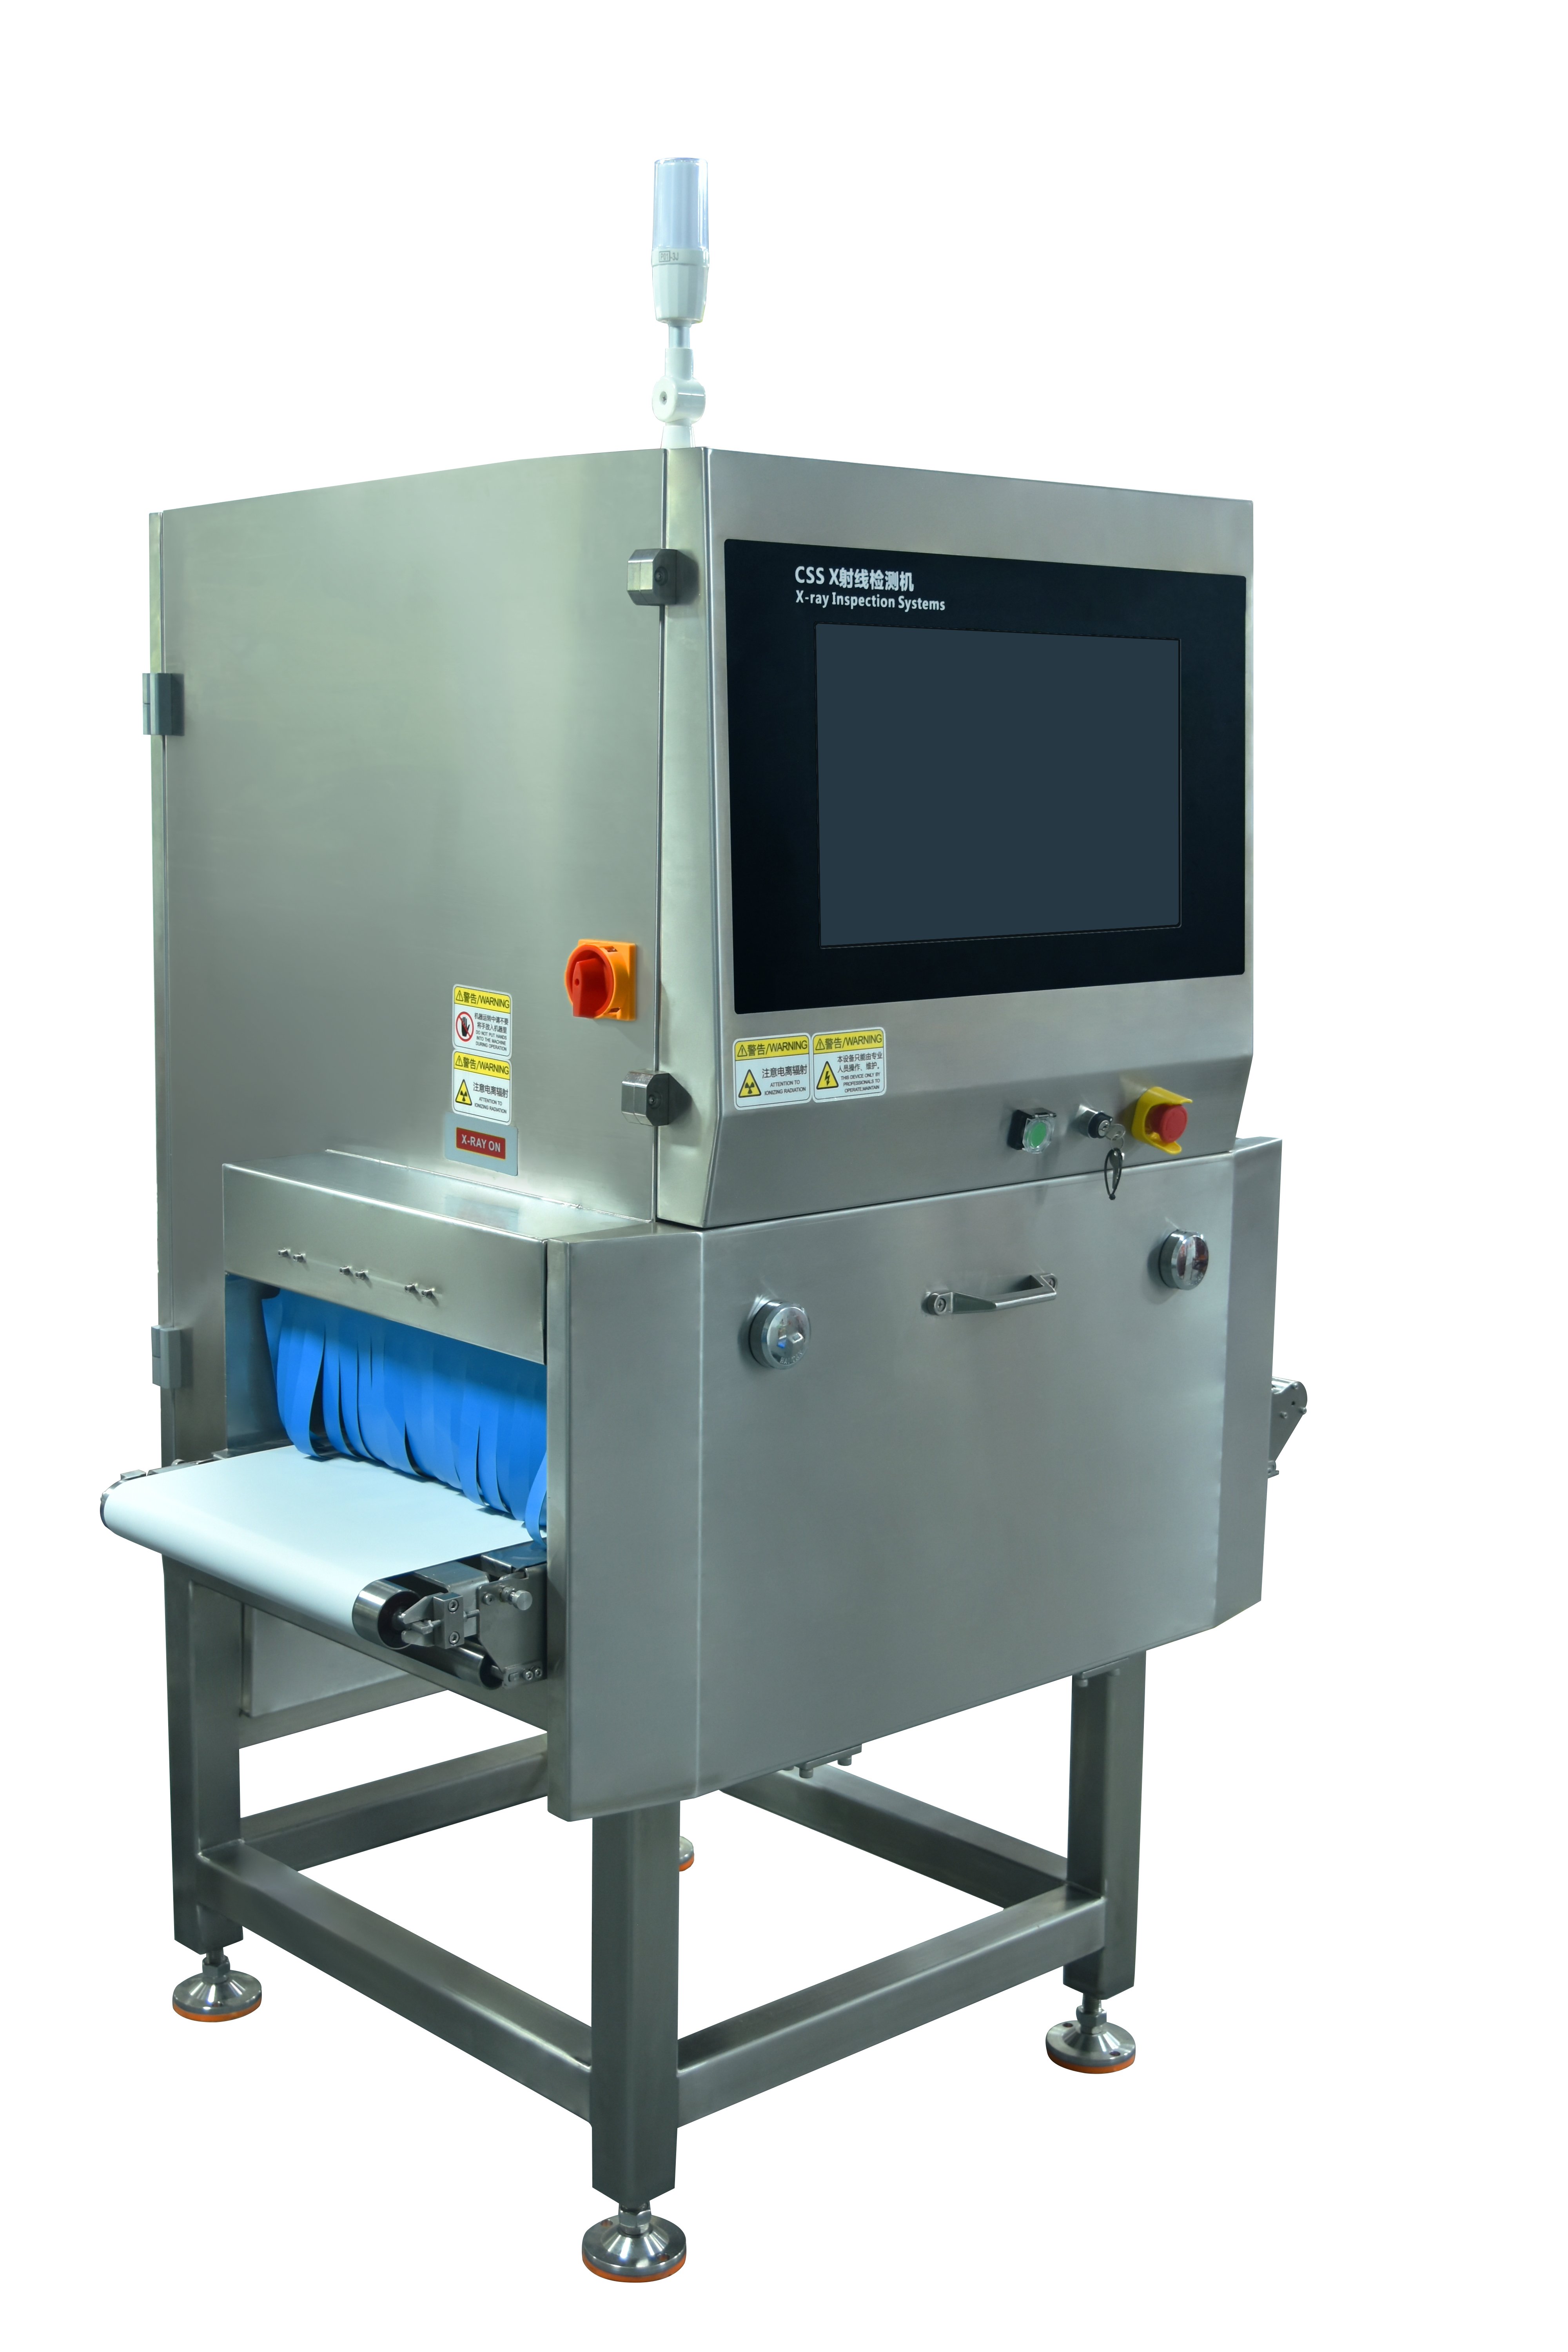
Kaasaegne toidutööstus nõuab täpsust ja usaldusväärsust igal tootmisetapis. A toidu röntgenkontrollisüsteem on üks olulisemaid tehnoloogiaid tooteohutuse tagamiseks ja regulatiivsete nõuete täitmiseks. Neis keerukates süsteemides täidavad mitmepõhjalised konveerimehhanismid aluspõhist rolli pideva ja kõrgelt läbilaskevõimelise kontrolli tagamisel. Mitmepõhjaliste konveerite tööpõhimõtte mõistmine täielikus toidu röntgenkontrollisüsteemis paljastab inimeste kaitse ja brändi maine säilitamiseks vajaliku inseneritehnoloogia täiustatuse.

Mitme radaga konveierisüsteemide integreerimine toidu röntgenkontrollisüsteemi võimaldab tootjatel samaaegselt töödelda mitut tootevoogu, säilitades samas rangeid saastumise tuvastamise standardeid. Iga rada töötab iseseisvalt, kuid sünkroonitakse röntgentoiduskanneri pildistamis- ja analüüsiprotseduuridega. See paralleelne töötlemisarhitektuur võimaldab ettevõtetel oluliselt suurendada läbilaskevõimet ilma ohverdada turvalise kontrolli jaoks vajalikku täpsust ja tundlikkust.
Konveieriarhitektuur ja radade korraldus
Mitme raja disainipõhimõtted
Mitmevoogulised konveerorsüsteemid toidu röntgenkontrollisüsteemis on loodud erinevate tootegeomeetriate ja tootmismahtude korraga töötlemiseks. Igal konveerorvoogul on iseseisvad kiiruse juhtimisvõimalused, mis võimaldavad operaatortel optimeerida röntgentoiduskanneri eksponeerimisaega ja pildi salvestamissagedust erinevate tootetüüpide jaoks. Voogud on tavaliselt paigutatud paralleelselt, kus iga voog on varustatud oma eraldi sensoritega sünkroonimiseks ja saastumise tuvastaja aktiveerimiseks.
Toidu röntgenkontrollisüsteemi füüsiline rajoonide paigutus ja joondumine peab vastama rangele mõõtmetlikule täpsusnõudele, et tagada ühtlane röntgenkiirte läbimine ja püsivad ohutuskontrolli tulemused. Täppistehniliselt projekteeritud süsteemid kasutavad täpsustatud eraldus- ja juhitud rajoonide seadmeid, mis säilitavad toote terviklikkuse ning takistavad ristkontaminatsiooni eraldi tootepotentsides. Iga rajoon säilitab iseseisva tootevoolu, tagades, et ühes rajoonis esinev peatumine või kvaliteediprobleem ei häiri tootmist kogu süsteemis.
Sünkroonimine ja juhtlogika
Konveieriradade ja röntgeni toiduskanneri vaheline sünkroonimine on toidu röntgenikontrollisüsteemi projekteerimisel oluline inseneritehniline väljakutse. Tööstusliku klassi programmeeritavad loogikakontrollerid jälgivad samaaegselt kõigi radade konveierite kiirust, toodete vahekaugust ja andurite andmeid. Kui toode siseneb kontrollitavasse tsooni, saavad saastumise tuvastamise algoritmid igalt radalt sünkroonitud ajandusandmeid, mis võimaldab täpset pildikorrelatsiooni ja defektide analüüsi.
Turvalisuskontrolliprotsess toetub reaalajas suhtlusele konveierite mootorite ja pildistusandurite vahel. Kui kontrollitavas piirkonnas asub toode, kohandab süsteem ajutiselt konveieri kiirust või käivitab hetkelise paus, et tagada piisav röntgenikiirguse eksponeerimine ja pildi selgus. See dünaamiline juhtimismehhanism tagab, et iga üksus saab korraliku skaneerimise, olenemata tootmismahtude kõikumistest või hooajaliste toodete muutustest.
Pildi salvestamise ja saastumise tuvastamise töövoog
Reaalajas skaneerimise integreerimine
Toidu röntgenkontrollisüsteemis ulatub konveierlaua roll lihtsast toodete transportimisest kaasaegsesse pildistamisprotsessi. Kuna tooted liiguvad tooted röntgentoiduskanneris läbi, edastavad konveierlaua kodeerijad asukohateavet, mis käivitab sünkroonseid röntgenkiirte laineid. See kodeerijaga käivitatav käivitusmehhanism tagab, et pildid tehakse täpselt ja korduvasti samades tooteasukohtades, võimaldades saastumise tuvastajal luua alus- ja erandeandmeid laborikvaliteediga täpsusega.
Mitme radaga konfiguratsioonid teevad selle sünkroonimise keerukamaks, kuna iga rada peab säilitama oma eraldi enkooderi tagasiside, samal ajal kui töötlemisressursid jagatakse toidu röntgenkontrollisüsteemi keskse pildituse ühikuga. Täiustatud süsteemid kasutavad jaotatud äärprotsessingut, mis võimaldab igal radal asuvatel kohalikel juhtimisseadmetel teha esmase saaste tuvastamise enne tulemuste edastamist peamisele analüüsivõimsusele. See arhitektuur vähendab viivitust ja parandab kogu süsteemi reageerimisvõimet ohutuskontrolli toimingute ajal.
Defektidele reageerimine ja toodete suunamine
Kui toidu röntgenkontrollisüsteemi saastumise tuvastaja tuvastab probleemse toote, peab mitme rajaga konveierisüsteem täitma täpset tagasilükkamise loogikat ilma naaberrajade katkestamata. Pneumaatilised väljastusseadmed või mehaanilised suunajad, mis asuvad röntgentoiduskanneri allavoolus, saavad käivitusignaale, milles on spetsiifiline teave konkreetse raja kohta. See tagab, et ohutusinspektsiooni käigus eemaldatakse ainult märgistatud toode, samas kui vastavuses nõuetega olevad tooted naaberrajadelt jätkavad katkestemata liikumist pakkimise suunas.
Tagasilükkamise mehhanism peab töötama usaldusväärselt tootmisikiirusel, mis varieerub kümnetest sajadeni ühikut minutis, sõltuvalt toote tüübist ja tehase konfiguratsioonist. Iga rada säilitab oma iseseisva tagasilükkamise loogika, võimaldades erinevaid saastumise tuvastajate läveid või tundlikkuse seadeid ridadel, kui tooted erinevad koostisosade või suuruste poolest. See paindlikkus muudab toidu röntgenkontrollisüsteemi universaalseks tööriistaks, mis suudab ühes tehases käsitleda mitmekesiseid tooteportfelje.
Töökindluse optimeerimine ja hooldusstrateegiad
Tootlikkus ja täpsus – tasakaal
Toidu röntgenkontrollisüsteemides mitme konveieriraja süsteeme haldavad operaatoreid ühendab oluline tasakaaluhulk tootmiskiiruse ja tuvastustäpsuse vahel. Konveierkiiruse suurendamine võib vähendada kontrollimise viibimisaega, mis kahjustab röntgentoiduskanneri võimet kõrglahutusvõimega piltide saamiseks, mida on vaja saasteainete tuvastamise tundlikkuse tagamiseks. Teisalt võib kiiruse vähendamine pildikvaliteedi optimeerimiseks tekitada tootmispiiranguid ja suurendada ühiku kohta kuluvat kontrolliaega, mõjutades seega kogu ettevõtte majandust.
Kaasaegsed toidu röntgenkontrollisüsteemide disainid lahendavad seda probleemi kohanduvate kiirusalgoritmidega, mis kohandavad automaatselt konveieriliiat liikumiskiirust toote tiheduse, suuruse ja koostise järgi. Saastumiste tuvastaja usaldusväärsuse näitajad teevad reaalajas kiiruse kohandusi, tagades, et keerukamatele toodetele antakse pikem ekspositsiooniaeg, samas kui lihtsamad tooted liiguvad kiiremini läbi. See nutikas lähenemine säilitab järjepideva ohutuskontrolli kvaliteedi ning maksimeerib läbilaskevõimet kõigis liinides.
Hooldus ja usaldusväärsuse haldus
Toidu röntgenkontrollisüsteemides olevad mitmepõhjalised transpordisüsteemid nõuavad usaldusväärse töö ja saastumise tuvastaja täpsuse säilitamiseks süstemaatilist ennetavat hooldust. Iga põhja juhtkomponente, andureid ja mehaanilisi elemente tuleb regulaarselt kontrollida nende kulutumise, paigaldusliku kõrvalekaldumise ja saastumise kogunemise suhtes. Planeeritud hooldusperioodid tuleb koordineerida ohutuskontrolli jõudluse võrdlusstandarditega, et tuvastada halvenemise trende enne, kui need mõjutavad toote kvaliteeti.
X-kiirguse toiduskanneri tõhusus sõltub väga pidevast konveierijõudlusest, mistõttu on iga liini eraldi jälgimine oluline. Täpsemad süsteemid kasutavad ennustavat hooldust anduritega, mis jälgivad kõigi liinide vibratsiooni, temperatuuri ja kodeerija täpsust. Varajased hoiatusnäitajad võimaldavad tehase juhtidel probleeme enne nende tekkimist lahendada, et need ei ohustaks toidu x-kiirguse inspektsioonisüsteemi võimet saadavalt tuvastada saasteaineid. See eelaktiivne lähenemisviis vähendab plaanimatuid seiskumisi ning tagab pideva ohutusinspektsiooni võimekuse.
KKK
Kuidas suurendavad mitmeliinalised konveierid läbitungimist toidu x-kiirguse inspektsioonisüsteemis?
Mitmevoogulised transpordisüsteemid töötleavad mitut tootevoolu paralleelselt, võimaldades toidu röntgenkontrollisüsteemil inspekteerida mitut toodet samaaegselt. Iga röntgentoiduskanneri voog töötab iseseisvalt, mistõttu saab kontaminatsiooni tuvastaja analüüsida mitut toodet samal ajavahemikul. See paralleelne arhitektuur suurendab oluliselt kogu inspektsioonimahtu, säilitades samas iga toote jaoks sama ohutusinspektsiooni täpsuse ja kiiruse nagu ühevoogulistes süsteemides.
Kas erinevaid tootetüüpe saab ühes toidu röntgenkontrollisüsteemis töödelda eraldi voogudes?
Jah, kaasaegsed mitmepõhjalised konveierisüsteemid toetavad iga põhja eraldi seadistamist toidu röntgenkontrollisüsteemis. Röntgentoiduskanner võimaldab iga põhja jaoks eraldi tundlikkussätteid, suuruse parameetreid ja saasteainete tuvastamise läveid. See paindlikkus võimaldab ühel toidu röntgenkontrollisüsteemil töödelda erinevaid tooteid – näiteks erinevaid küpsiste, portsjonisuurusi või pakendatud tooteid – ilma eraldi seadmete või laiaulatuslike ümberseadistusteta tootevahetuse ajal.
Mida juhtub, kui üks konveieripõhi peatub ohutuskontrolli ajal?
Mitmevoogulised konveerisüsteemid toidu röntgenkontrollisüsteemides on projekteeritud nii, et iga voog on eraldi reguleeritav – seega ei peatu kogu röntgentoidu skanner ega saastumise tuvastaja automaatselt ühe voogu peatumisel. Ülejäänud voogud jätkavad toodete töötlemist tavapäraselt, mis võimaldab tootmist jätkata, kuni hooldustöötajad probleemi lahendavad. Enamik süsteeme sisaldab häire- ja jälgimissüsteeme, mis teavitavad operaatoreid kiiresti, ning turvalisuskontrolliprotsess tagab, et kõik tooted skaneeritakse korralikult enne nende jõudmist tagasilükkamisjaama.