 EN


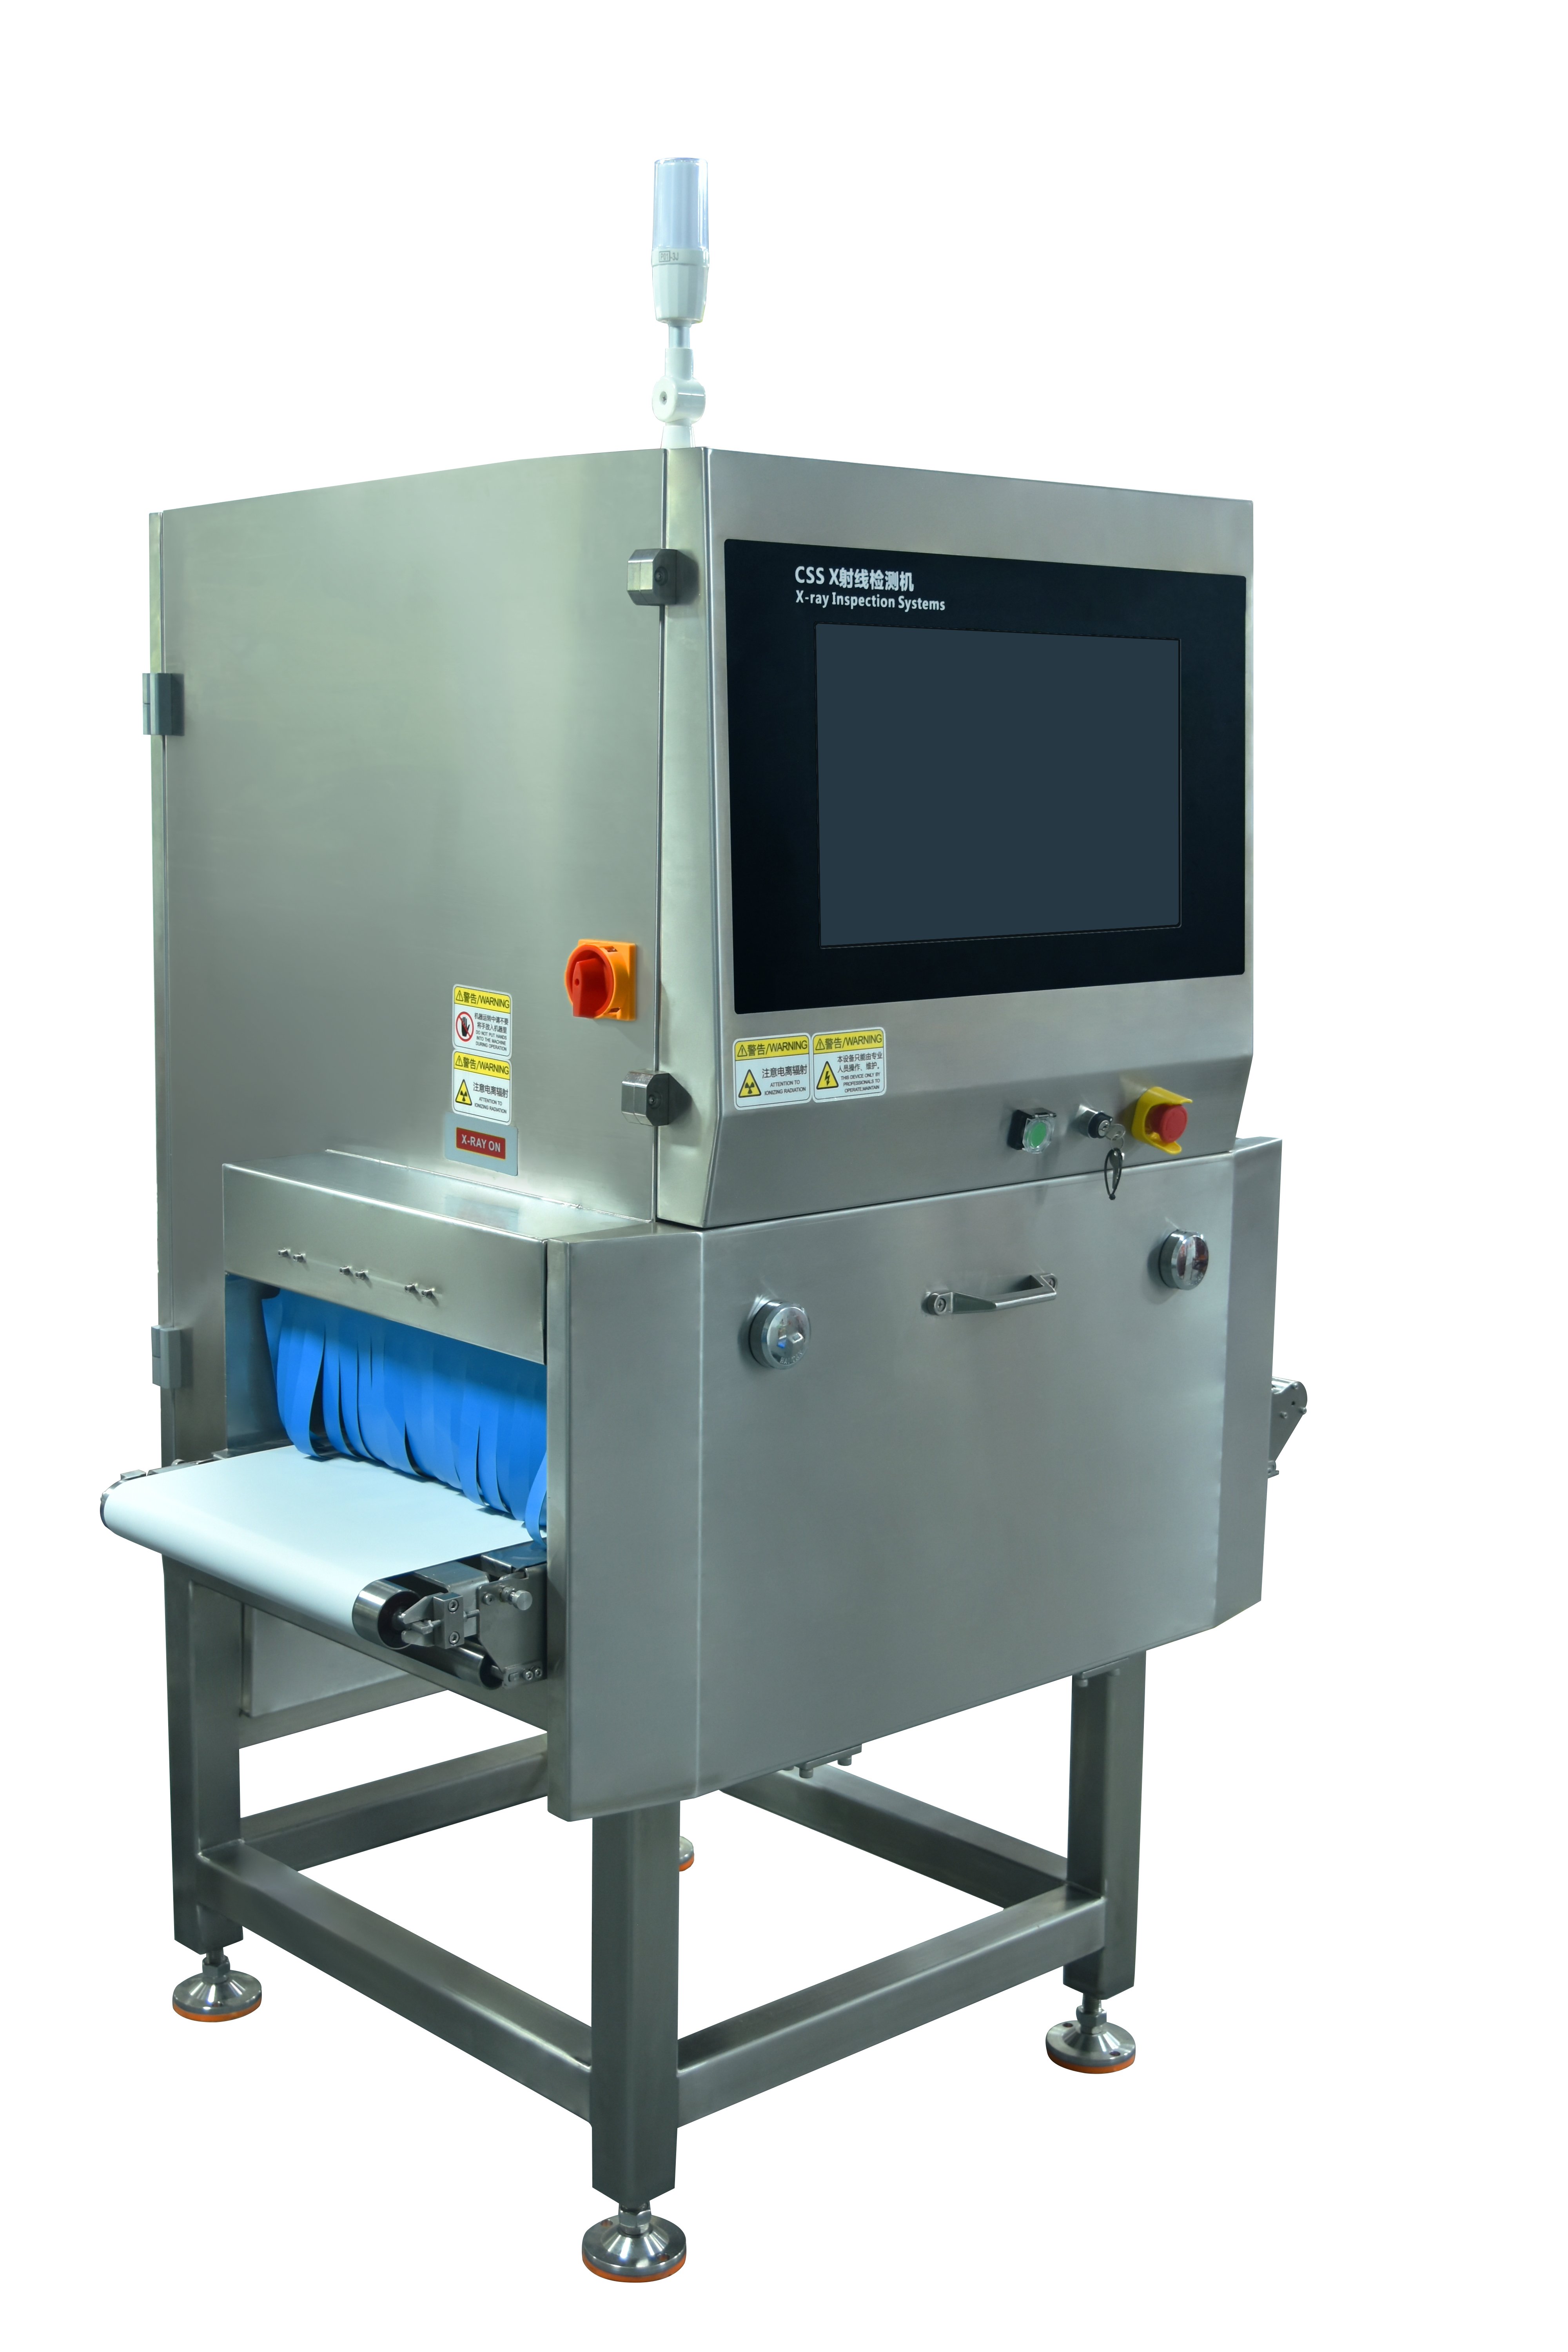
Савремена производња хране захтева прецизност и поузданост у свакој фази производње. А систем рентгенске инспекције хране представља једну од најкритичнијих технологија за обезбеђивање безбедности производа и испуњавање регулаторних услова. У оквиру ових сложених система, мулти-лине конвејер механизми играју основну улогу у пружању доследних, високопродајних инспекционих могућности. Разумевање како ови конвејори функционишу у свеобухватном систему рентгенске инспекције хране открива инжењерску софистицираност потребну за заштиту потрошача и одржавање репутације бренда.

Интеграција вишеполосних конвејерских система у систему рентгенске инспекције хране омогућава произвођачима да истовремено обрађују више потока производа, задржавајући строге стандарде детектора контаминације. Свака лента ради независно, али се синхронизује са протоколима снимања и анализе рентгенског скенера хране. Ова паралелна архитектура обраде омогућава објектима да драматично повећају проток без жртвовања тачности и осетљивости потребне за ефикасну инспекцију безбедности.
Архитектура конвејера и организација трака
Принципи пројектовања вишеполока
Многопосочни конвејерски системи у систему рентгенске инспекције хране дизајнирани су да истовремено управљају различитим геометријама производа и стопама производње. Свака конвејерска трака има независне контроле брзине, омогућавајући оператерима да оптимизују време излагања рентгенског скенера хране и фреквенцију снимања слике за различите врсте производа. Путње стазе су обично распоређене у паралелној конфигурацији, а свака стаза опремљена је сопственом сензорском инфраструктуром за синхронизацију и покретање детектора контаминације.
Физичко растојање и усклађивање путева у систему рентгенске инспекције хране морају да испуњавају строге димензијске допуне како би се осигурала једнака проналазак рентгенске зраке и доследни резултати инспекције безбедности. На напредним системима користе се прецизно дизајнирани делитељи и водичи ленте који одржавају интегритет производа, а истовремено спречавају крстовану контаминацију између одвојених струја производа. Свака лента одржава независан проток производа, осигуравајући да заткам или проблем квалитета у једној ленти не нарушава производњу у целом систему.
Синхронизација и логика контроле
Синхронизација између конвејерских путева и рентгенског скенера хране представља критичан инжењерски изазов у дизајну система рентгенске инспекције хране. Индустријски програмирани логички контролери истовремено прате брзину конвејера, размачење производа и податке сензора преко свих лента. Када производ уђе у зону инспекције, алгоритми детектора контаминације примају синхронизоване податке о времену из сваке ленте, омогућавајући прецизну корелацију слике и анализу дефеката.
Процес инспекције безбедности се ослања на комуникацију у реалном времену између конвејерских мотора и сензора за снимање. Ако производ заузима инспекциону површину, систем привремено прилагођава брзину конвејера или покреће тренутну паузу како би се осигурала адекватна експозиција рентгенским зрацима и јасноћа слике. Овај динамички механизам контроле осигурава да свака производња добије одговарајућу скенирање без обзира на варијације у производњи или сезонске промене производа.
Процес снимања и откривања контаминације
Интеграција сканирања у реалном времену
У оквиру система рентгенске инспекције хране, улога конвејера се протеже изван једноставног транспорта производа до активног учешћа у процесу снимања. Као производи Путовање кроз рентгенски скенер хране, конвејорски енкодери комуницирају позиционе податке који покрећу синхронизоване рентгенске импулсе. Овај механизам за покретање који се управља енкодером осигурава да су слике ухваћене на прецизним, понављаним локацијама производа, омогућавајући детектору контаминације да утврди исходно и аномалијске податке са лабораторијском тачношћу.
Конфигурације са више лента уведу комплексност у ову синхронизацију, јер свака лента мора одржавати независну повратну информацију кодера док дели ресурсе за обраду са централном јединице за снимање система рентгенске инспекције хране. Напређени системи користе дистрибуиране радне обраде, омогућавајући локалном контролеру сваке ленте да изврши прелиминарно откривање контаминације пре него што пренесе резултате главном аналитичком мотору. Ова архитектура смањује кашњење и побољшава општу реакцију система током операција инспекције безбедности.
Одговор на дефекте и рутинга производа
Када детектор контаминације у систему рентгенске инспекције хране идентификује проблемну ставку, вишеполозни конвејерски систем мора извршити прецизну логику одбацивања без поремећаја суседних путева. Пневматични избацивачи или механички преусмеравачи постављени дотока од рентгенског скенера хране примају сигнале за покретање са информацијама о циљању специфичним за траку. Ово осигурава да се само означени производ уклопи током инспекције безбедности, док се усагласне производе из суседних путева непрестано крећу ка паковању.
Механизам одбијања мора да функционише поуздано при брзинама производње од десетина до стотина предмета у минути, у зависности од врсте производа и конфигурације објекта. Свака лента одржава независну логику одбацивања, омогућавајући различите прагове детектора контаминације или подешавање осетљивости преко лента ако се производи разликују по саставу или величини. Ова флексибилност претвара систем рентгенске инспекције хране у свестрани алат способан да управља различитим портфолиома производа у једном објекту.
Стратегије оптимизације перформанси и одржавања
Баланс прометности и тачности
Оператори који управљају вишеполосним конвејерским системима у систему рентгенске инспекције хране суочавају се са критичном равнотежом између брзине производње и тачности детекције. Повећање брзине конвејера може смањити време провере, што угрожава способност рентгенског скенера хране да снима слике високе резолуције потребне за осетљивост детектора контаминације. С друге стране, смањење брзине за оптимизацију квалитета слике може створити производне гужве и повећати време инспекције по јединици, што утиче на укупну економију објекта.
Модерни дизајн рентгенских система за инспекцију хране се бави овим изазовом кроз алгоритме адаптивне брзине који аутоматски прилагођавају брзину конвејера на основу густине производа, величине и састава. Метрике поверења детектора контаминације информишу о прилагођавању брзине у реалном времену, осигуравајући да сложени производи добијају продужену изложеност док једноставнији предмети пролазе брже. Овај интелигентан приступ одржава конзистентан квалитет инспекције безбедности док максимизује проток на свим лентама.
Управа одржавањем и поузданошћу
Многопосочни конвејерски системи у систему рентгенске инспекције хране захтевају систематско превентивно одржавање како би се одржала поуздана операција и тачност детектора контаминације. Код сваког кола, компоненте за покретање, сензори и механички елементи морају бити редовно проверени на зношење, одступање у правцу и акумулацију контаминације. Планирани интервали одржавања треба да се координишу са референтним мерилима за ефикасност инспекција безбедности како би се идентификовали трендови деградације пре него што утичу на квалитет производа.
Ефикасност рентгенског скенера хране у великој мери зависи од конзистентног перформанса конвејера, што чини контролу специфичном за траку неопходном. Напредни системи користе сензоре за предвиђање одржавања који прате вибрације, температуру и тачност кодера на свим лентама. Показачи раног упозорења омогућавају управљачима објеката да реше појављене проблеме пре него што угрозе способност рентгенског система за инспекцију хране да поуздано открије контаминате. Овај проактивни приступ смањује непланирано време простоја, истовремено обезбеђујући континуирано обезбеђивање инспекција безбедности.
Често постављене питања
Како вишеположни конвејвери побољшавају проток у систему рентгенске инспекције хране?
Вишепосочни конвејвери паралелно обрађују неколико потока производа, омогућавајући систему рентгенске инспекције хране да истовремено прегледа више производа. Свака лента рентгенских скенера хране ради независно, тако да детектор контаминације може анализирати неколико производа током истог временског прозора. Ова паралелна архитектура драматично повећава укупни капацитет инспекције, задржавајући исту тачност и брзину инспекције безбедности по производу као и системи са једном леном.
Може ли се различите врсте производа возити на одвојеним путевима у једном систему рентгенске инспекције хране?
Да, модерни мулти-лејн конвејер системи подржавају независну конфигурацију за сваку ленту у оквиру система рентгенске инспекције хране. Скенер за рентгенске зраке хране омогућава одвојене подешавања осетљивости, параметре величине и прагове детектора контаминације за сваку ленту. Ова флексибилност омогућава једном систему рентгенске инспекције хране да обрађује различите производекао што су различите врсте закусака, величине порција или упаковане робебез потребе за посебном опремом или опсежном рекалибрирањем између промена производа.
Шта се дешава ако се једна конвејерска трака заустави током инспекције безбедности?
Многопосочни конвејерски системи у систему рентгенске инспекције хране дизајнирани су са независним контролом посока, тако да заустављање једне посоке не аутоматски зауставља целокупну операцију рентгенског скенера хране или детектора контаминације. Остале стазе настављају да обрађују производе нормално, омогућавајући производњу да настави док се персонал за одржавање бави овим проблемом. Већина система укључује аларме и праћење како би оператери брзо били упозорени, а процес инспекције безбедности осигурава да сви производи добију одговарајући скенирање пре него што стигну до станице за одбацивање.