 EN


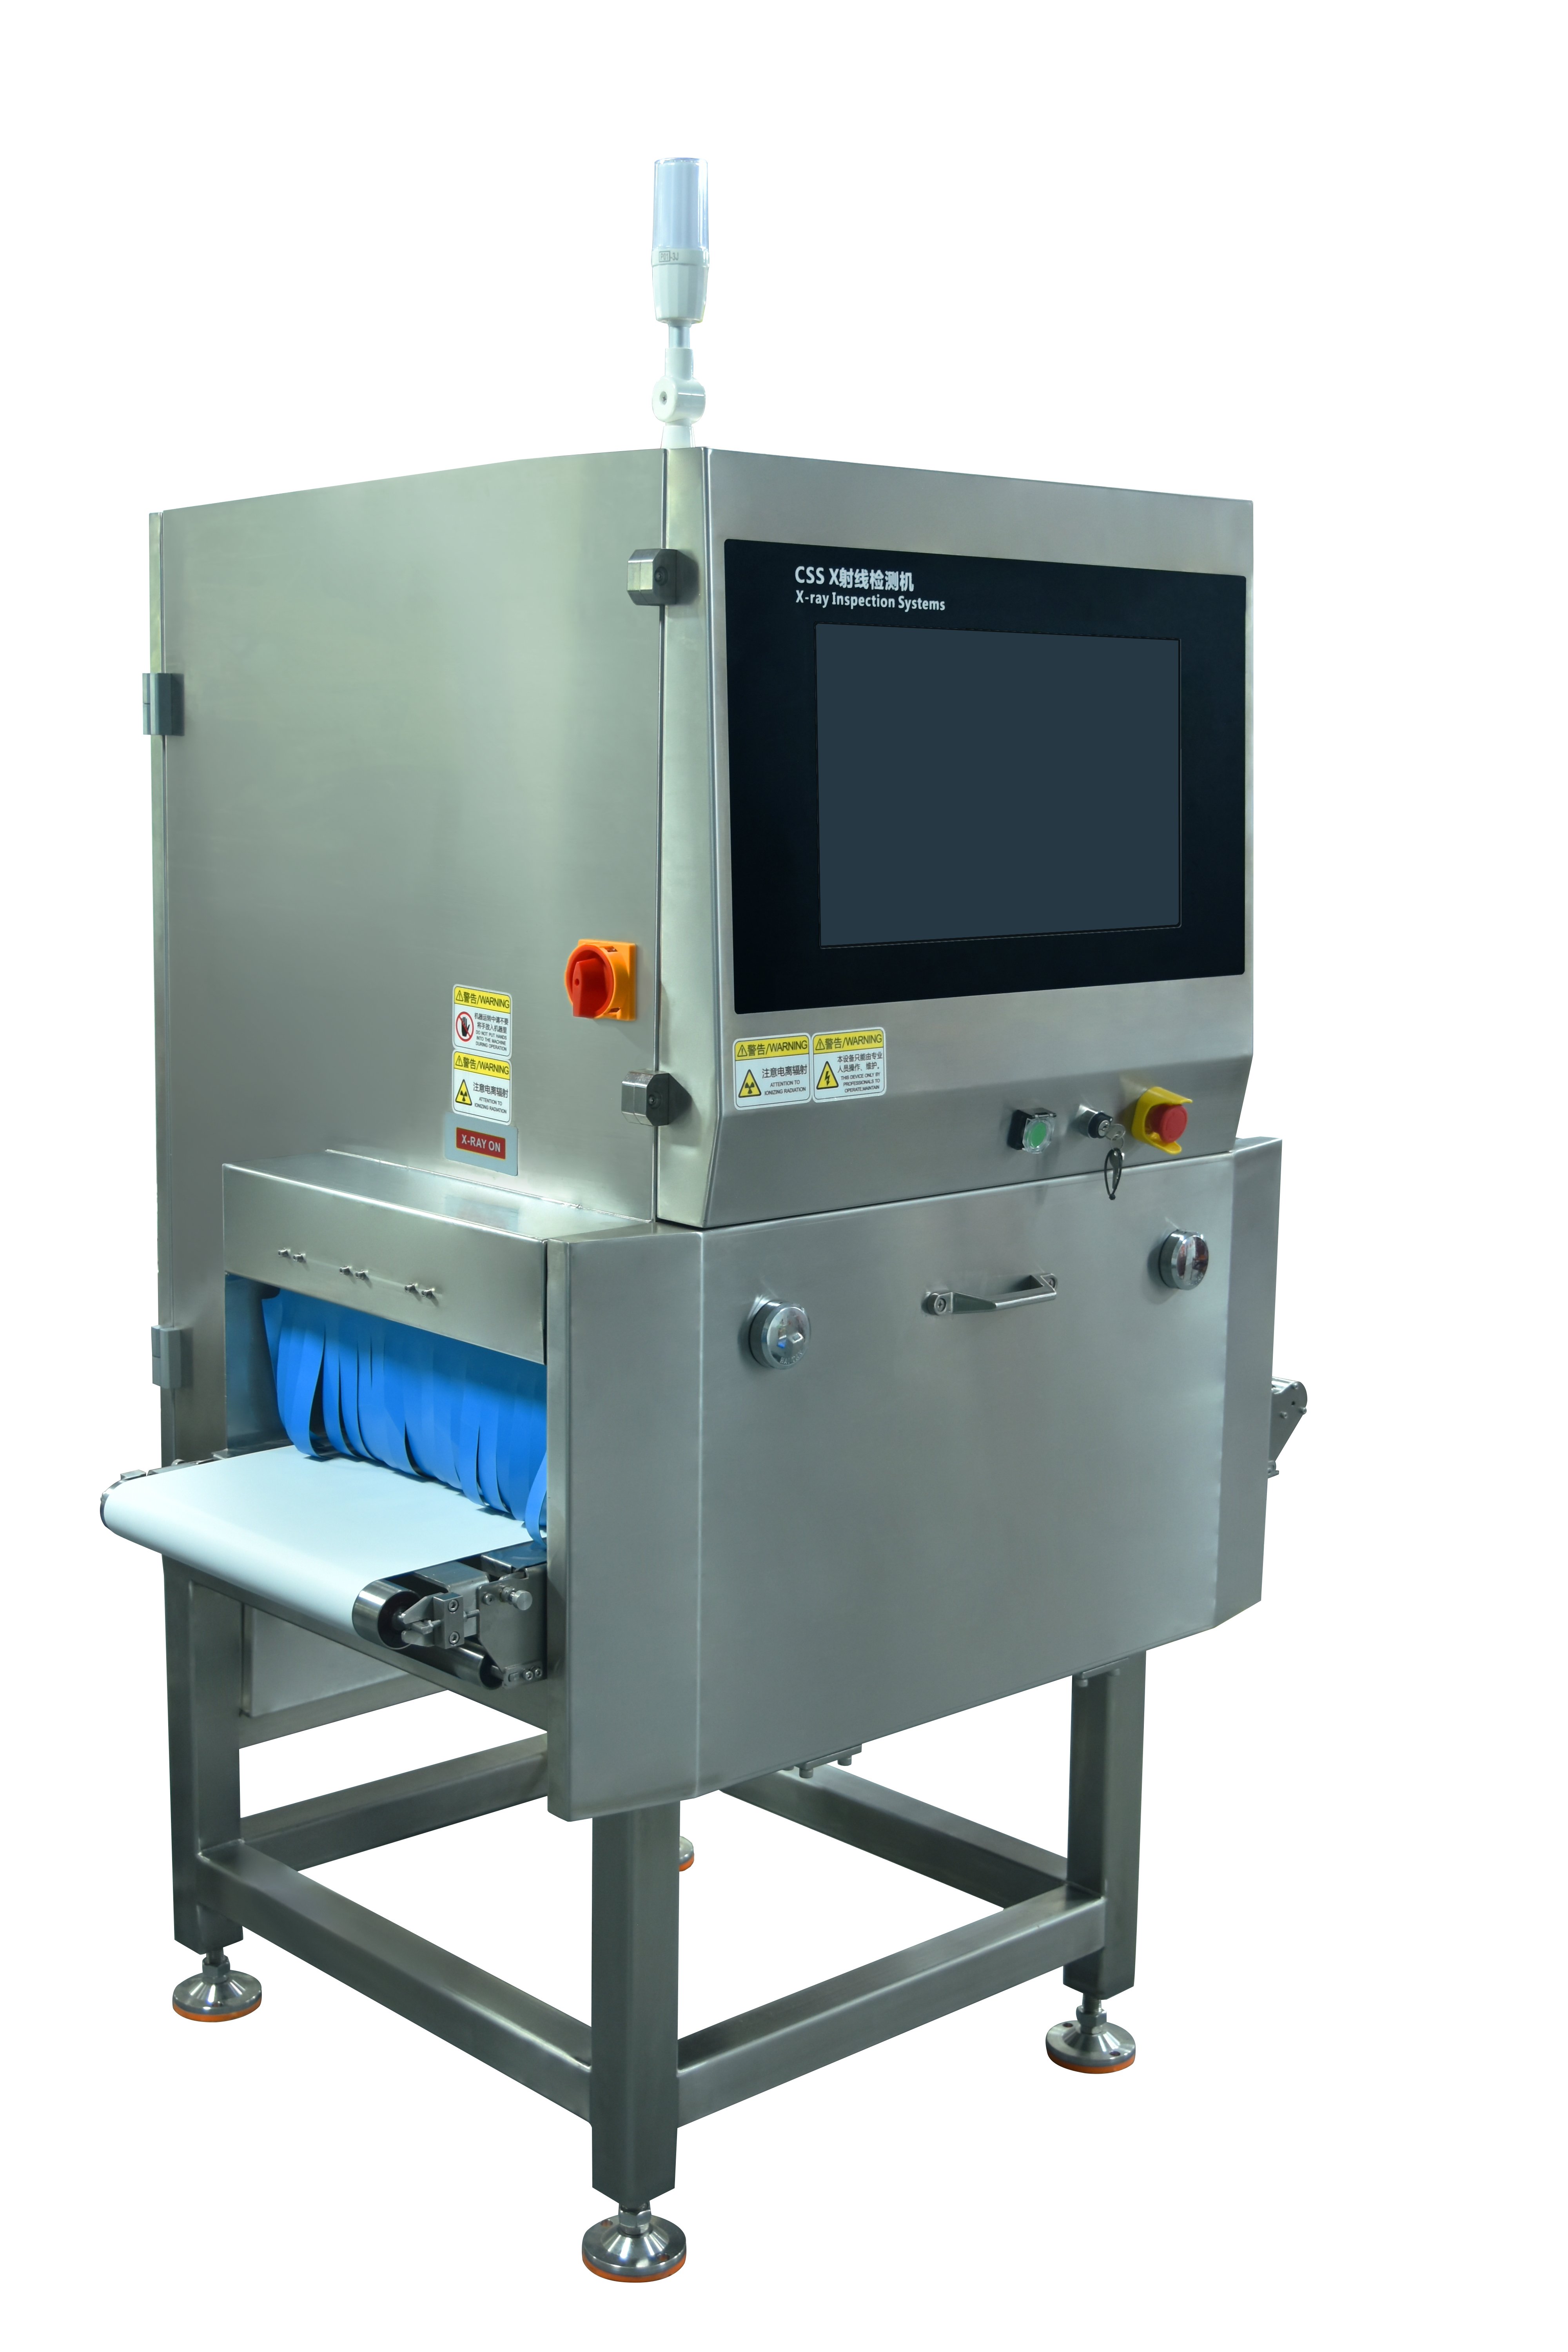
Современное производство пищевых продуктов требует высокой точности и надёжности на каждом этапе производства. система рентгеновской инспекции пищевых продуктов является одной из наиболее критически важных технологий для обеспечения безопасности продукции и соблюдения нормативных требований. В рамках этих сложных систем механизмы конвейеров с несколькими линиями играют базовую роль в обеспечении стабильной инспекции с высокой пропускной способностью. Понимание принципа работы таких конвейеров внутри комплексной системы рентгеновской инспекции пищевых продуктов раскрывает инженерную сложность, необходимую для защиты потребителей и сохранения репутации бренда.

Интеграция многополосных конвейерных систем в рентгеновскую систему контроля пищевых продуктов позволяет производителям одновременно обрабатывать несколько потоков продукции, сохраняя при этом строгие стандарты детекторов загрязнений. Каждая полоса работает независимо, но синхронизируется с протоколами визуализации и анализа рентгеновского сканера для пищевых продуктов. Такая архитектура параллельной обработки позволяет предприятиям значительно увеличить пропускную способность без потери точности и чувствительности, необходимых для эффективного контроля безопасности.
Архитектура конвейера и организация полос
Принципы проектирования многополосных систем
Многоуровневые конвейерные системы в системах рентгеновской инспекции пищевых продуктов разработаны для одновременной обработки продукции различной геометрии и при разных скоростях производства. Каждая конвейерная линия оснащена независимой регулировкой скорости, что позволяет операторам оптимизировать время экспозиции и частоту захвата изображений в рентгеновском сканере для пищевых продуктов в зависимости от типа продукции. Линии, как правило, расположены параллельно, и каждая из них оснащена собственной инфраструктурой датчиков для синхронизации и срабатывания детектора загрязнений.
Физическое расстояние и выравнивание линий в системе рентгеновской инспекции пищевых продуктов должны соответствовать строгим размерным допускам, чтобы обеспечить равномерное проникновение рентгеновского луча и стабильные результаты проверки безопасности. В передовых системах используются разделители и направляющие для линий, изготовленные с высокой точностью, которые сохраняют целостность продукции и предотвращают перекрёстное загрязнение между отдельными потоками продуктов. Каждая линия поддерживает независимый поток продукции, гарантируя, что задержка или проблема с качеством на одной линии не нарушит производство во всей системе.
Синхронизация и логика управления
Синхронизация между лентами конвейера и рентгеновским сканером для пищевых продуктов представляет собой критическую инженерную задачу при проектировании систем рентгеновского контроля пищевых продуктов. Программируемые логические контроллеры промышленного уровня отслеживают скорость конвейера, расстояние между продуктами и данные с датчиков одновременно по всем лентам. Когда продукт входит в зону контроля, алгоритмы обнаружения загрязнений получают синхронизированные временные данные от каждой ленты, что обеспечивает точную корреляцию изображений и анализ дефектов.
Процесс контроля безопасности основан на связи в реальном времени между двигателями привода конвейера и датчиками изображения. Если продукт находится в зоне контроля, система временно корректирует скорость конвейера или инициирует кратковременную паузу, чтобы гарантировать достаточную экспозицию рентгеновскому излучению и чёткость изображения. Такой механизм динамического управления обеспечивает надлежащее сканирование каждого изделия независимо от колебаний темпов производства или сезонных изменений ассортимента.
Рабочий процесс захвата изображений и обнаружения загрязнений
Интеграция сканирования в реальном времени
В системе рентгеновской инспекции пищевых продуктов роль конвейера выходит за рамки простой транспортировки продукции и включает активное участие в процессе получения изображений. По мере того как продукты продукция проходит через рентгеновский сканер для пищевых продуктов, энкодеры конвейера передают данные о положении, которые запускают синхронизированные рентгеновские импульсы. Механизм срабатывания, управляемый энкодером, гарантирует, что изображения фиксируются в точно заданных и воспроизводимых местоположениях продукции, что позволяет детектору загрязнений формировать эталонные и аномальные данные с точностью, соответствующей лабораторным стандартам.
Многоканальные конфигурации усложняют такую синхронизацию, поскольку каждый канал должен обеспечивать независимую обратную связь от энкодера, одновременно разделяя ресурсы обработки с центральным модулем визуализации рентгеновской системы контроля пищевых продуктов. В передовых системах применяется распределённая обработка на периферии (edge processing), что позволяет локальному контроллеру каждого канала выполнять предварительное обнаружение загрязнений до передачи результатов основному анализирующему модулю. Такая архитектура снижает задержку и повышает общую отзывчивость системы во время операций контроля безопасности.
Реагирование на дефекты и маршрутизация продукции
Когда детектор загрязнений в системе рентгеновской инспекции пищевых продуктов обнаруживает проблемный предмет, многоканальная конвейерная система должна выполнить точную логику отбраковки без нарушения работы соседних каналов. Пневматические эжекторы или механические направляющие устройства, расположенные ниже по потоку от рентгеновского сканера для пищевых продуктов, получают сигналы срабатывания с информацией о целевом канале. Это гарантирует, что во время контроля безопасности удаляется только помеченный продукт, а соответствующие требованиям изделия из соседних каналов продолжают движение к упаковке без перерывов.
Механизм отклонения должен надежно функционировать при скоростях производства от нескольких десятков до нескольких сотен изделий в минуту в зависимости от типа продукции и конфигурации предприятия. Каждая линия сохраняет независимую логику отклонения, что позволяет устанавливать различные пороги или уровни чувствительности детекторов загрязнений на разных линиях, если продукция отличается по составу или размеру. Такая гибкость превращает рентгеновскую систему контроля пищевых продуктов в универсальный инструмент, способный обрабатывать разнообразные ассортименты продукции в рамках одного предприятия.
Оптимизация производительности и стратегии технического обслуживания
Соотношение производительности и точности
Операторы, управляющие многополосными конвейерными системами в системе рентгеновской инспекции пищевых продуктов, сталкиваются с критически важной задачей балансировки между скоростью производства и точностью обнаружения. Повышение скорости конвейера может сократить время экспозиции при инспекции, что снижает способность рентгеновского сканера для пищевых продуктов получать изображения высокого разрешения, необходимые для обеспечения чувствительности детектора загрязнений. Напротив, снижение скорости для оптимизации качества изображения может привести к образованию производственных «узких мест» и увеличению времени инспекции на единицу продукции, что негативно сказывается на экономике всего предприятия.
Современные конструкции рентгеновских систем контроля пищевых продуктов решают эту задачу с помощью адаптивных алгоритмов скорости, которые автоматически регулируют скорость конвейера в зависимости от плотности, размера и состава продукта. Метрики достоверности детектора загрязнений обеспечивают корректировку скорости в реальном времени: сложные продукты получают увеличенное время экспозиции, тогда как более простые изделия проходят контроль быстрее. Такой интеллектуальный подход обеспечивает стабильное качество безопасности при контроле и одновременно максимизирует пропускную способность по всем линиям.
Управление техническим обслуживанием и надежностью
Многофункциональные конвейерные системы в рентгеновских системах контроля пищевых продуктов требуют систематического профилактического обслуживания для поддержания надёжной работы и точности детекторов загрязнений. Компоненты привода, датчики и механические элементы каждой линии должны регулярно проверяться на износ, смещение выравнивания и накопление загрязнений. Интервалы планового технического обслуживания следует согласовывать с эталонными показателями эффективности контроля безопасности, чтобы выявлять тенденции к ухудшению до того, как они повлияют на качество продукции.
Эффективность рентгеновского сканера для пищевых продуктов в значительной степени зависит от стабильной работы конвейера, поэтому мониторинг каждого отдельного участка является обязательным. Современные системы используют датчики прогнозирующего технического обслуживания, которые отслеживают вибрацию, температуру и точность энкодеров на всех участках. Индикаторы раннего предупреждения позволяют управляющему персоналу решать возникающие проблемы до того, как они повлияют на способность рентгеновской системы контроля пищевых продуктов надёжно выявлять загрязнители. Такой проактивный подход сокращает незапланированные простои и обеспечивает непрерывную возможность проведения контроля безопасности.
Часто задаваемые вопросы
Как многополосные конвейеры повышают пропускную способность в системе рентгеновского контроля пищевых продуктов?
Многополосные конвейеры обрабатывают несколько потоков продукции параллельно, что позволяет системе рентгеновской инспекции пищевых продуктов одновременно проверять несколько изделий. Каждая полоса рентгеновского сканера для пищевой продукции работает независимо, поэтому детектор загрязнений может анализировать несколько изделий в течение одного и того же временного окна. Такая параллельная архитектура значительно повышает общую пропускную способность инспекции при сохранении прежней точности и скорости проверки каждого отдельного изделия, характерных для однополосных систем.
Можно ли запускать различные типы продукции на отдельных полосах в рамках одной системы рентгеновской инспекции пищевых продуктов?
Да, современные многоуровневые конвейерные системы позволяют независимо настраивать каждую линию в системе рентгеновской инспекции пищевых продуктов. Рентгеновский сканер для пищевых продуктов обеспечивает отдельные настройки чувствительности, параметров размера и порогов детекторов загрязнений для каждой линии. Такая гибкость позволяет одной системе рентгеновской инспекции пищевых продуктов обрабатывать разнообразные продукты — например, различные виды закусок, порционные размеры или упакованные товары — без необходимости в отдельном оборудовании или масштабной повторной калибровке при смене продукции.
Что происходит, если одна из конвейерных линий останавливается во время проверки безопасности?
Многофункциональные конвейерные системы в системах рентгеновской инспекции пищевых продуктов оснащены независимым управлением каждой линией, поэтому остановка одной линии не приводит к автоматической остановке всего рентгеновского сканера для пищевых продуктов или детектора загрязнений. Остальные линии продолжают обработку продукции в обычном режиме, что позволяет поддерживать производство в рабочем состоянии, пока технический персонал устраняет неисправность. Большинство систем оснащены сигнализацией и мониторингом для быстрого оповещения операторов, а процесс контроля безопасности гарантирует, что все изделия проходят полную рентгеновскую съёмку до достижения станции отбраковки.
Содержание
- Архитектура конвейера и организация полос
- Рабочий процесс захвата изображений и обнаружения загрязнений
- Оптимизация производительности и стратегии технического обслуживания
-
Часто задаваемые вопросы
- Как многополосные конвейеры повышают пропускную способность в системе рентгеновского контроля пищевых продуктов?
- Можно ли запускать различные типы продукции на отдельных полосах в рамках одной системы рентгеновской инспекции пищевых продуктов?
- Что происходит, если одна из конвейерных линий останавливается во время проверки безопасности?